
PROYECTO 02 · WOKWI · INICIAL · 40–60 MIN
Diseñá una pequeña compuerta: una perilla controla la posición de un servo entre 30° y 150°. Practicá una entrada analógica y una salida de control antes de construir el mecanismo.
Ver materiales para el montaje físico. Podés hacer la simulación completa en Wokwi sin comprar componentes.
Materiales y objetivo
- 1 Arduino Uno y cable USB, necesarios para el montaje físico, no incluidos en esta selección.
- 1 potenciómetro de 5 kΩ para el montaje físico. Verificá su curva y terminales.
- 1 microservo posicional; el MG90S del catálogo es una opción para evaluar en el montaje real.
- 1 protoboard y cables compatibles con los conectores de cada pieza.
- Para el montaje físico: fuente regulada para el servo con tensión y corriente adecuadas a su ficha, más conexiones de alimentación; se consigue por separado.
El servo genérico de Wokwi representa el funcionamiento de control; no certifica consumo, fuerza, recorrido ni dimensiones del MG90S real.
1. Creá la simulación
Entrá en Wokwi, elegí un proyecto nuevo Arduino Uno y agregá un Potentiometer y un Servo con el botón de componentes. Detené la simulación antes de modificar cables.
2. Conectá los componentes virtuales
| Componente / terminal | Arduino Uno virtual |
|---|---|
| Potenciómetro VCC | 5V |
| Potenciómetro GND | GND |
| Potenciómetro SIG | A0 |
| Servo PWM | D9 |
| Servo V+ | 5V, sólo en este montaje virtual |
| Servo GND | GND |
En la pieza real el cursor del potenciómetro es el terminal de señal: verificá su pinout, sin trasladar a ciegas la disposición gráfica del simulador.
3. Cargá el programa
Reemplazá sketch.ino por el código siguiente. Si el editor pide la biblioteca, agregá Servo desde su administrador de bibliotecas.
#include <Servo.h>
Servo compuerta;
void setup() {
  compuerta.attach(9);
  compuerta.write(90);
  Serial.begin(9600);
}
void loop() {
  int lectura = analogRead(A0);
  int angulo = map(lectura, 0, 1023, 30, 150);
  compuerta.write(angulo);
  Serial.println(angulo);
  delay(20);
}
4. Probá tres posiciones
- Iniciá la simulación y mové la perilla al mínimo: esperá cerca de 30°.
- Ubicala en el centro: esperá aproximadamente 90°.
- Llevala al máximo: esperá 150°. Compará la posición con los valores del monitor serie a 9600 baudios.
El programa traduce una lectura entre 0 y 1023 a un ángulo entre 30 y 150. El límite es una decisión del proyecto para alejarse de los extremos; no garantiza que una mecánica real no choque.
Si no funciona
- Ángulo fijo: revisá SIG → A0 y la alimentación del potenciómetro.
- Servo inmóvil: comprobá PWM → D9, V+ y GND.
- Error Servo.h: agregá la biblioteca Servo y volvé a compilar.
- El movimiento es inverso al deseado: intercambiá 30 y 150 en map() y repetí la prueba.
5. Construcción física: alimentación separada
Para el MG90S real, usá una fuente regulada que cumpla la tensión y el consumo exigidos por su ficha, incluidos picos y bloqueo. No alimentes el motor desde un pin digital ni asumas que el USB o el pin 5V de la placa soportan su demanda. Uní GND de la fuente del servo con GND de Arduino; llevá el positivo de la fuente sólo al positivo del servo, y D9 sólo a su señal. No unas el positivo externo con 5V de Arduino en este montaje. Revisá polaridad y conectores con todo desconectado.
Probá primero sin carga y sin la compuerta montada. Ajustá límites según el mecanismo real, evitá puntos de pellizco y cortá la alimentación si vibra, se atasca o calienta. No fuerces el eje ni prometas una fuerza de elevación sin medirla.
Componentes para tu prototipo
El botón de la guía agrega los materiales comprables y omite los faltantes. Revisá el aviso de protoboard antes de empezar el montaje. Coordiná el retiro en Mendoza al hacer el pedido.
Para el montaje físico, la selección incluye un potenciómetro de 5 kΩ. Si ya tenés uno de 1 kΩ compatible con tu circuito, también podés usarlo sin cambiar el código. Verificá la curva y el pinout del modelo real.
El producto tiene terminales para soldar: prepará un adaptador o cables soldados y aislados con ayuda adecuada; los cables de protoboard pueden no conectarse directamente. No soldar con alimentación conectada. Verificá con un multímetro los extremos y el cursor antes de conectar.
Revisá disponibilidad, variante y conectores en cada ficha. La placa, el cable USB, la fuente y la estructura se consiguen por separado: no es un kit completo. Los cables macho–macho sirven para protoboard; el conector del servo puede necesitar una adaptación adecuada.
- Servo Motor MG90S 180°
- Potenciómetro de 5 kΩ
- Protoboard 830 Puntos
- Cable Dupont M-M Cortos x10 unidades
-
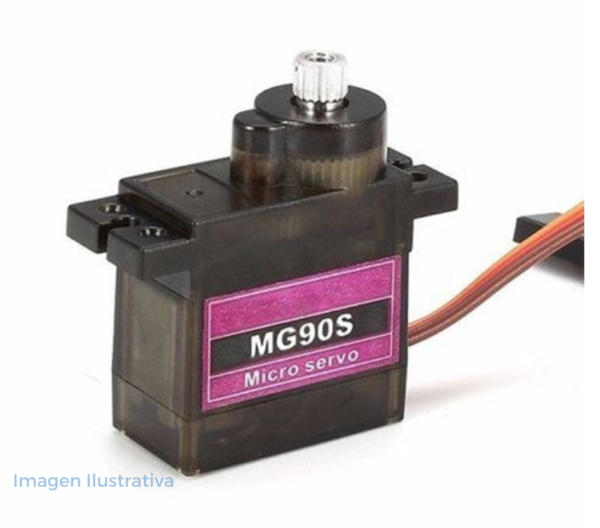
Servo Motor MG90S 180°
Dale movimiento a tu proyecto
$ 8.300,01 Agregar al carrito -
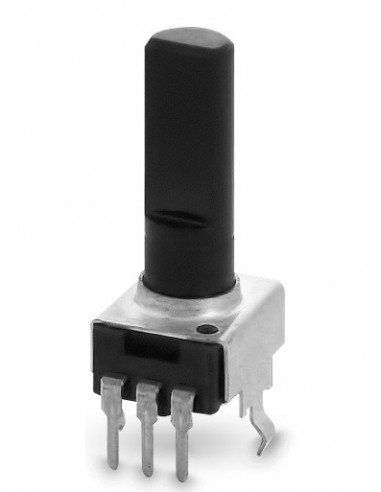
Potenciómetro 5K ohms
Descubrí cómo funciona un circuito
$ 698,60 Agregar al carrito -

Protoboard 830 Puntos
Probá antes del montaje final
$ 5.091,63 Agregar al carrito -
Cable Dupont M-M Cortos x10 unidades
Probá antes del montaje final
$ 6.000,00 Agregar al carrito
Desafío para el aula
Invertí el movimiento por programa y compará resultados. Después dibujá una compuerta de cartón y marcá sus topes antes de montar el servo. ¿Por qué una simulación de posición no permite conocer la corriente real?
Referencias: servo de Wokwi, potenciómetro de Wokwi y biblioteca Servo. Proyecto didáctico original de BOT. Podés simular sin comprar.
Prepará los materiales de esta guía
Sumá una unidad de venta de cada producto disponible de la selección: un paquete cuando se vende por paquete. Si ya tenés esa cantidad en el carrito, no se duplica. Los productos no comprables se omiten y se informan en el carrito. Placa, USB y otros materiales indicados por separado no están incluidos.
Podés revisar cantidades y total antes de finalizar la compra. Este botón no realiza el pago.